英特尔OpenVINO新工具包解析 边缘视觉处理与AI应用开发的新范式
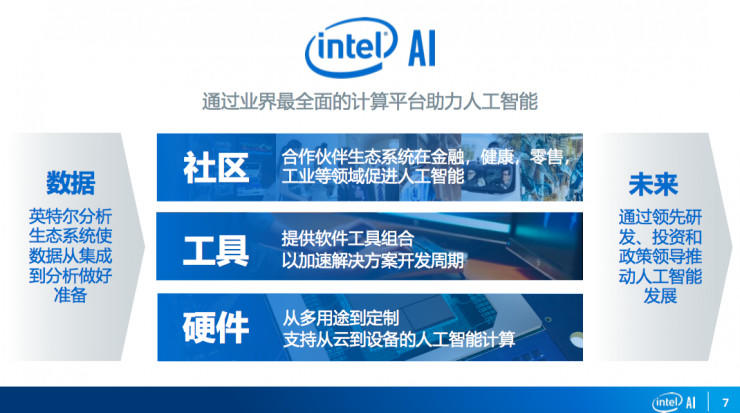
在人工智能从云端向边缘侧快速迁移的浪潮中,英特尔近日发布了全新版本的OpenVINO™工具包。这一举措不仅强化了其在边缘计算领域的技术布局,更针对视觉处理与AI应用软件开发提出了若干颇具新意的解法。
一、从“适配”到“融合”:异构计算的视觉加速新思路
传统的边缘视觉方案往往依赖单一类型的计算单元(如CPU或独立VPU),在功耗、延迟和精度之间难以兼顾。新版OpenVINO的核心新意在于深度耦合英特尔全栈硬件:
- CPU+集成GPU+NPU协同调度:工具包能够自动将视觉模型算子分配到酷睿Ultra处理器的CPU、集成显卡和独立NPU上。例如,图像预处理和后处理交给CPU,深层神经网络推理交由NPU,而需要高并行度的卷积运算则分派给GPU,实现动态负载均衡。
- 细粒度内存共享:通过统一内存架构减少边缘设备上的数据拷贝开销,对高帧率(如4K@60fps)的多路视频流分析尤其关键,实测延迟降低最高可达40%。
新意小结:不是简单支持多种硬件,而是让硬件组合“作为一个整体”工作,降低开发者手动编排的负担。
二、针对边缘视觉的模型优化:更小、更快、更“懂场景”
边缘设备存储和散热有限,OpenVINO此次突出了面向视觉任务的模型压缩与自适应推理:
- 神经网络压缩框架(NNCF)增强:新增对视觉Transformer(ViT)和混合架构的量化支持。开发者可将一个原本需要2GB显存的检测模型压缩至200MB以内,且mAP下降控制在1%以内。
- 动态分辨率推理:让模型根据画面内容自动调整输入分辨率。例如,监控场景中无人经过时以低分辨率运行,检测到运动后再切换到高分辨率精细识别,平均功耗可降低30%。
- 时序信息复用:对视频流而非单张图像,工具包引入了光流引导的帧间特征缓存,在目标跟踪任务中不必对每一帧完整推理,AI应用软件开发时可节省大量重复计算。
新意小结:不再追求通用模型的最优,而是针对视觉任务的时间连续性和空间稀疏性做专门优化,让边缘AI“会省算力”。
三、面向AI应用软件开发的新工具链:低代码与流水线化
OpenVINO一直以推理引擎著称,此次极大扩展了应用软件开发层面的便捷性:
1. 视觉流水线构建器(Visual Pipeline Builder)
开发者可以通过拖拽模块(摄像头输入、解码、预处理、推理、后处理、输出)生成优化的GStreamer管道,无需编写C++ glue code。例如,一个“区域入侵检测”应用可在15分钟内原型化。
2. 模型库与参考实现
新增超过50个针对边缘视觉的预训练模型和参考示例,涵盖行为识别、缺陷检测、姿态估计等。每个模型附带性能与精度基准,帮助开发者在软件开发早期做架构取舍。
3. 异构部署包(Deployment Package)
一键将训练好的PyTorch/TensorFlow模型转换为OpenVINO IR,并自动生成包含CPU、GPU、NPU设备配置及容错逻辑的C++/Python应用框架。
新意小结:把边缘AI应用软件开发从“手工调通每条流水线”提升为“选择场景模板+调整参数”,缩短从想法到产品的时间。
四、实际影响:边缘视觉的新可能
这些新意结合在一起,让原本在边缘设备上难以实现的视觉方案成为可能:
- 多路4K视频实时分析:在一台搭载酷睿Ultra的工控机上同时处理8路视频,每路独立运行人、车、物检测,延迟低于50ms。
- 自主移动机器人:视觉SLAM与避障模型共享NPU和GPU资源,功耗控制在15W以内。
- 智慧零售:无需更换现有摄像头,仅通过OpenVINO软件升级即获得客流分析、货架识别等功能,保护已有硬件投资。
五、挑战与展望
新意背后仍有待观察之处:对非英特尔硬件的兼容性是否收紧?NPU驱动在不同Linux发行版上的成熟度如何?尽管低代码工具强大,但复杂定制场景(如自定义算子融合)仍需深入掌握OpenVINO底层API。
英特尔OpenVINO新工具包清晰地传达了其战略:边缘视觉不是云端模型的简单裁剪,而是需要软硬协同、时序感知、流水线友好的全新AI应用软件开发范式。 对于想在边缘智能领域快速落地的团队来说,这是值得投入的技术栈。
如若转载,请注明出处:http://www.uhmoxsq.com/product/52.html
更新时间:2026-10-05 15:42:53